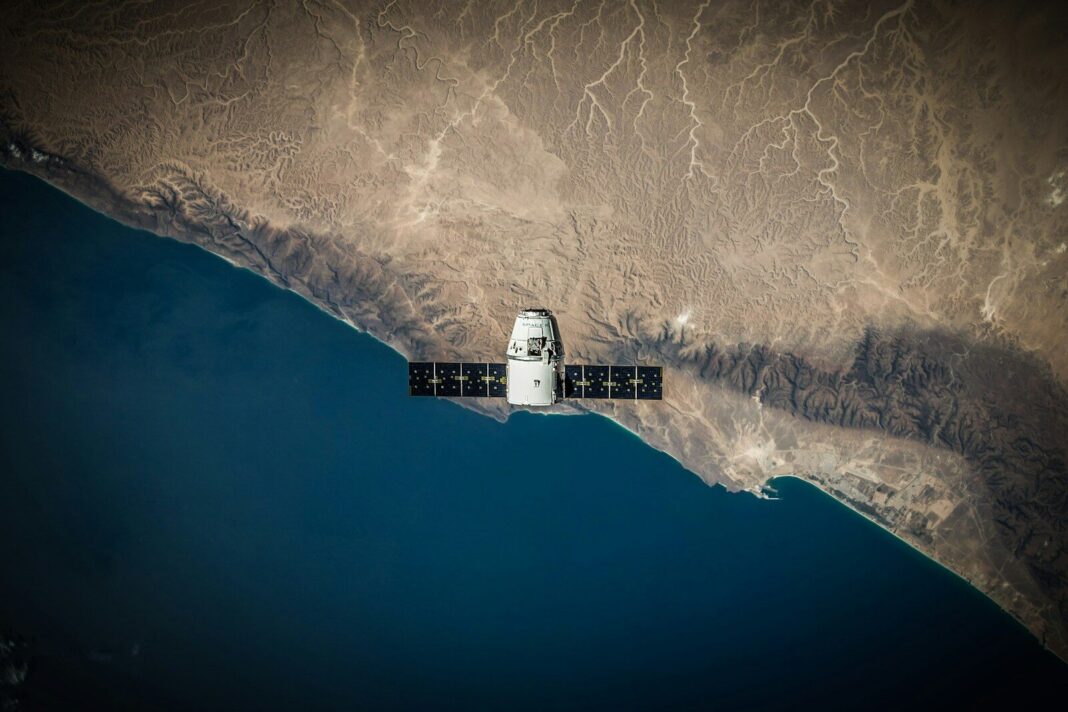

UAV Navigation–Grupo Oesía colaborará con la Agencia Espacial Europea (ESA) en el desarrollo de tecnologías de navegación resiliente para sistemas aéreos no tripulados (UAS), mediante una investigación centrada en el aprovechamiento de señales procedentes de satélites de comunicaciones en órbita terrestre baja (LEO).
La iniciativa busca ofrecer alternativas a los sistemas tradicionales de posicionamiento por satélite, especialmente en escenarios en los que las señales de navegación global, conocidas como GNSS, no están disponibles o sufren interferencias.
El proyecto está financiado por la ESA a través de su programa NAVISP Elemento 2 y forma parte de una iniciativa tecnológica liderada por Inster–Grupo Oesía, en la que también participan UAV Navigation–Grupo Oesía, el Centro Tecnológico de Telecomunicaciones de Cataluña (CTTC) y SICWAVE. El consorcio investigará soluciones de navegación basadas en señales que no fueron diseñadas originalmente para proporcionar servicios de posicionamiento, navegación y tiempo (PNT).
El desarrollo se enmarca en los objetivos europeos de soberanía tecnológica, autonomía y resiliencia operativa. Estas capacidades adquieren especial relevancia para los drones que deben mantener sus misiones en entornos donde las señales GNSS pueden estar degradadas, bloqueadas mediante interferencias electrónicas (jamming) o manipuladas mediante técnicas de suplantación (spoofing).
Satélites LEO como alternativa a las señales GNSS
La investigación estudiará cómo aprovechar las señales de comunicaciones emitidas por satélites situados en órbita terrestre baja para obtener información útil para la navegación. El proyecto prestará especial atención a las señales en banda Ka y a la posibilidad de extraer de ellas nuevas referencias de posicionamiento, navegación y tiempo.
A diferencia de los sistemas GNSS convencionales, estas señales no se han concebido específicamente para determinar la posición de un receptor. El reto tecnológico consiste en obtener observables de navegación fiables a partir de ellas e incorporarlos a los sistemas de guiado y control de los drones.
El objetivo no es sustituir necesariamente las fuentes tradicionales de navegación, sino complementarlas con información adicional que permita mantener una estimación precisa de la posición y el movimiento de la aeronave cuando las señales GNSS resulten insuficientes.
Esta aproximación podría reforzar las capacidades de los UAS en operaciones complejas, especialmente en misiones de defensa, seguridad e inteligencia, vigilancia y reconocimiento (ISR), en las que la continuidad de la navegación puede resultar determinante para completar los objetivos previstos.
Fusión multisensor para mantener el control del dron
La principal contribución de UAV Navigation–Grupo Oesía será integrar los nuevos observables PNT derivados de las señales LEO en su autopiloto de alto rendimiento para vehículos aéreos no tripulados.
Los algoritmos de navegación combinarán esa información con datos procedentes de distintos sensores y sistemas: unidades de medición inercial, sensores de datos de aire, señales GNSS cuando estén disponibles y técnicas avanzadas de navegación basada en visión. La fusión multisensor permitirá contrastar distintas fuentes de información y obtener una estimación del estado de la aeronave más robusta frente a la pérdida o degradación de alguna de ellas.
Este enfoque pretende mantener la continuidad de la misión y la seguridad operacional incluso cuando el entorno electromagnético dificulte el funcionamiento de los sistemas de navegación convencionales. La incorporación de fuentes alternativas también puede reducir la dependencia de una única tecnología para determinar la posición y controlar la trayectoria del dron.
La iniciativa se sitúa en un contexto en el que los UAS amplían sus posibilidades de operación más allá de la línea de visión directa —BLOS, por sus siglas en inglés— y en espacios aéreos potencialmente disputados. En estos escenarios, la navegación resiliente constituye un requisito técnico para conservar el control de la plataforma y mantener su capacidad operativa.
Antenas multihaz para mejorar la resistencia a las interferencias
Una de las innovaciones previstas consiste en extraer estimaciones de posición a partir de antenas multihaz con apuntamiento electrónico e integrar la información resultante en el filtro de navegación del vehículo aéreo no tripulado.
Estas antenas permiten orientar electrónicamente los haces de recepción o transmisión, una capacidad relevante para las comunicaciones de banda ancha con constelaciones LEO. El proyecto contempla tecnologías compatibles con sistemas emergentes como IRIS² y otras constelaciones similares.
Según la descripción de la iniciativa, el empleo de antenas de alta directividad puede mejorar la robustez frente a interferencias y ataques de suplantación en comparación con las antenas GNSS omnidireccionales convencionales. No obstante, el rendimiento efectivo dependerá de las características de la instalación, las señales disponibles y las condiciones operativas.
La investigación deberá determinar cómo pueden integrarse estas estimaciones de posición en los algoritmos de navegación y qué prestaciones ofrecen cuando se combinan con las restantes fuentes de información a bordo.
El proyecto contempla validar la solución en un entorno representativo de vuelo, con el fin de demostrar su viabilidad y evaluar sus prestaciones en condiciones operativas realistas. Esta fase permitirá comprobar el comportamiento del sistema integrado y analizar su contribución a la navegación cuando las señales GNSS estén degradadas o no puedan utilizarse.
La iniciativa refuerza la línea de trabajo de UAV Navigation–Grupo Oesía en tecnologías de guiado, navegación y control para UAS, con especial atención a las operaciones que requieren precisión y fiabilidad en entornos exigentes.
La combinación de señales de comunicaciones LEO, sensores inerciales, datos de aire, navegación por visión y GNSS cuando esté disponible representa una estrategia de diversificación de las fuentes de posicionamiento. El propósito es dotar a las aeronaves no tripuladas de una mayor capacidad para seguir operando cuando una parte de su infraestructura habitual de navegación se vea comprometida.
El proyecto de la ESA permitirá investigar y validar esta aproximación tecnológica, aunque la información facilitada no concreta todavía plazos de ejecución, resultados de las pruebas ni fechas previstas para su posible incorporación operativa a plataformas concretas.