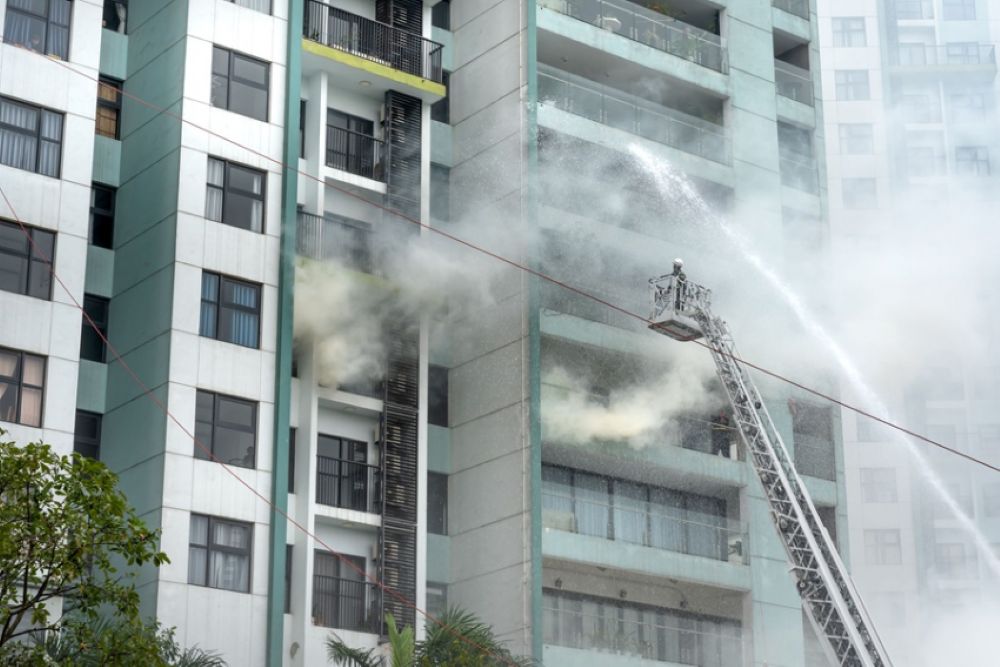

La utilización de drones en operaciones de emergencia da un nuevo paso con el desarrollo de una tecnología diseñada para asistir a los bomberos en incendios en interiores. Investigadores de la Universidad Rey Juan Carlos (URJC) han participado en un proyecto que permite introducir vehículos aéreos no tripulados en espacios cerrados, obtener información del escenario en tiempo real y localizar personas sin necesidad de disponer de señal GPS.
La iniciativa responde a uno de los principales problemas a los que se enfrentan los servicios de extinción y rescate cuando intervienen en edificios, túneles o instalaciones industriales afectados por el fuego: la falta de visibilidad, la dificultad para acceder a determinadas zonas y la ausencia de información precisa sobre la distribución de las personas que pueden encontrarse atrapadas.
En estas circunstancias, disponer de una herramienta capaz de explorar previamente el interior de una instalación puede proporcionar a los equipos de emergencia información relevante para planificar sus intervenciones, identificar posibles víctimas y reducir la exposición inicial de los profesionales a situaciones de riesgo.
La plataforma desarrollada integra un dron equipado con cámaras de visión visible y térmica, capacidad de procesamiento de datos a bordo y comunicaciones Wi-Fi en tiempo real. El sistema incorpora también una estación terrestre desde la que se reciben, sincronizan, visualizan y almacenan las imágenes y los datos obtenidos durante el vuelo.
Una de sus principales características es su capacidad para operar en entornos donde no existe cobertura GPS, una limitación habitual en espacios interiores y subterráneos. Esta circunstancia resulta especialmente relevante para las operaciones de búsqueda y rescate en edificios, galerías, túneles y otras infraestructuras de difícil acceso.
La inteligencia artificial mejora la localización de personas entre el humo
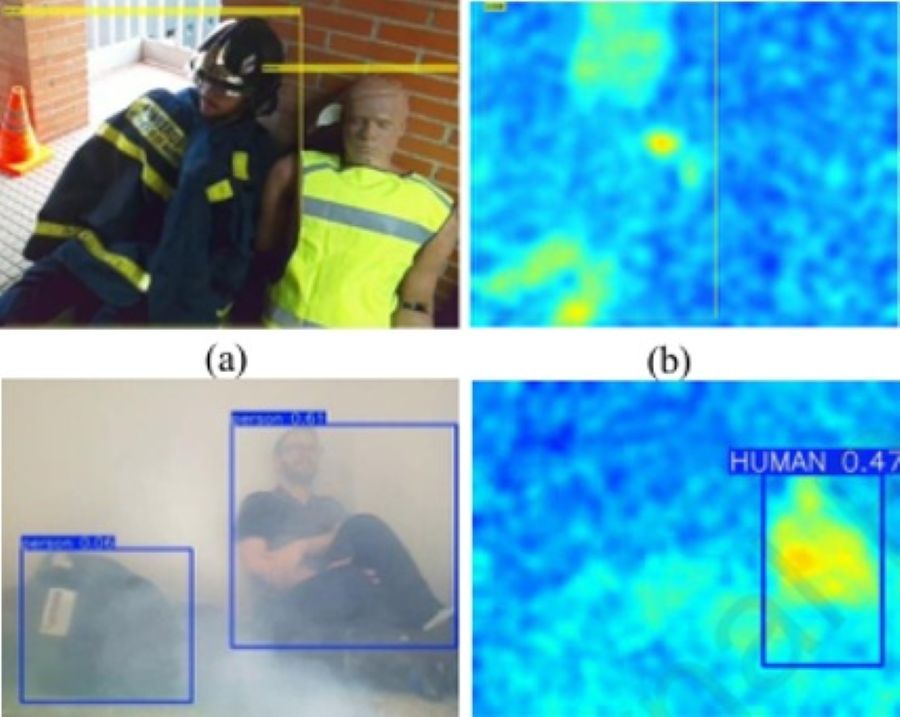
Uno de los elementos más destacados de la investigación es la incorporación de técnicas de inteligencia artificial para detectar personas mediante imágenes captadas por los sensores del dron. Los investigadores compararon el método tradicional HOG-SVM con YOLOv8n, una red neuronal especializada en la detección de objetos en tiempo real.
Los ensayos realizados con YOLOv8n alcanzaron una tasa de detección del 97,65%, superando los resultados obtenidos mediante el sistema clásico HOG-SVM. La investigación también analizó por separado el rendimiento de las cámaras visibles y térmicas, así como los resultados de combinar ambas fuentes de información.
La fusión de imágenes visibles y térmicas demostró una ventaja particular en escenarios con humo. Según los resultados presentados por el equipo investigador, esta combinación permitió reducir el error de conteo de personas de 0,35 a 0,23 respecto al uso exclusivo de imágenes visibles, lo que representa una mejora del 34,3%.
La diferencia entre ambos sistemas resulta significativa para las intervenciones de emergencia. Mientras que las cámaras convencionales proporcionan un mayor nivel de detalle cuando las condiciones de visibilidad son favorables, los sensores térmicos permiten identificar fuentes de calor y conservar capacidad de detección cuando el humo dificulta la observación directa.
Cristina Rodríguez, investigadora del Instituto de Tecnologías para la Sostenibilidad de la URJC y directora de la Cátedra SmartE2, explica que ambas modalidades de captación de imágenes son complementarias. La investigadora subraya, además, que la tecnología está concebida como una herramienta de apoyo a la toma de decisiones de los profesionales y no como un sustituto de su criterio.
Ensayos en torres de entrenamiento de bomberos
La validación experimental de la plataforma se ha realizado con un único dron en dos torres de entrenamiento de bomberos. Las pruebas contemplaron escenarios con buenas condiciones de visibilidad y otros en los que se introdujo humo para reproducir algunas de las dificultades que aparecen durante un incendio real.
Los ensayos incluyeron la presencia de personas y de un maniquí para representar diferentes variaciones térmicas y comprobar la capacidad del sistema para reconocer objetivos en distintas condiciones.
Aunque la arquitectura tecnológica está diseñada de forma modular y preparada para gestionar las conexiones de varios drones, la validación inicial se ha llevado a cabo con un solo dispositivo. Esta diferencia es importante, ya que la coordinación simultánea de varias aeronaves constituye una de las siguientes fases de desarrollo y todavía requiere pruebas específicas.
El proyecto forma parte de GUIDE2FR, una iniciativa orientada al desarrollo de tecnologías destinadas a mejorar las operaciones de prevención, rescate y emergencia en espacios interiores. En el equipo científico participan investigadores de la Cátedra SmartE2 y del Instituto de Tecnologías para la Sostenibilidad (ITPS) de la URJC, junto con el HCTLab Research Group (Hardware & Control Technology Laboratory) de la Universidad Autónoma de Madrid (UAM).
El siguiente reto: navegación autónoma y coordinación de varios drones
La investigación abre nuevas posibilidades para incorporar sistemas aéreos no tripulados a los procedimientos de intervención de los servicios de emergencia. Sin embargo, los investigadores identifican varios desafíos técnicos antes de avanzar hacia su utilización en escenarios operativos más complejos.
Las próximas líneas de trabajo se centrarán en mejorar la navegación autónoma mediante cámaras de profundidad, desarrollar capacidades de detección y evitación de obstáculos y perfeccionar la replanificación de trayectorias. Estas funciones resultan especialmente importantes en edificios afectados por incendios, donde la presencia de humo, obstáculos, estructuras dañadas y cambios en las condiciones ambientales puede dificultar los desplazamientos del dispositivo.
También se prevé ampliar la validación experimental a escenarios de incendio más complejos y estudiar específicamente la coordinación entre varios drones. La posibilidad de desplegar diferentes dispositivos permitiría explorar simultáneamente distintas zonas de una instalación y obtener una visión más completa de la situación.
El avance representa una aplicación de la robótica aérea y la inteligencia artificial a la protección de los equipos de intervención. Su principal aportación es proporcionar información anticipada sobre el interior de espacios peligrosos, facilitar la localización de personas y contribuir a que los bomberos puedan planificar sus actuaciones con mayores elementos de juicio.
No obstante, la tecnología se encuentra todavía en fase de desarrollo y validación experimental. Su incorporación a los protocolos habituales de emergencia dependerá de nuevas pruebas que permitan comprobar su fiabilidad, autonomía y capacidad de funcionamiento en condiciones reales de incendio.